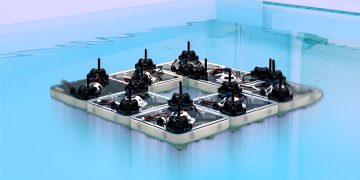
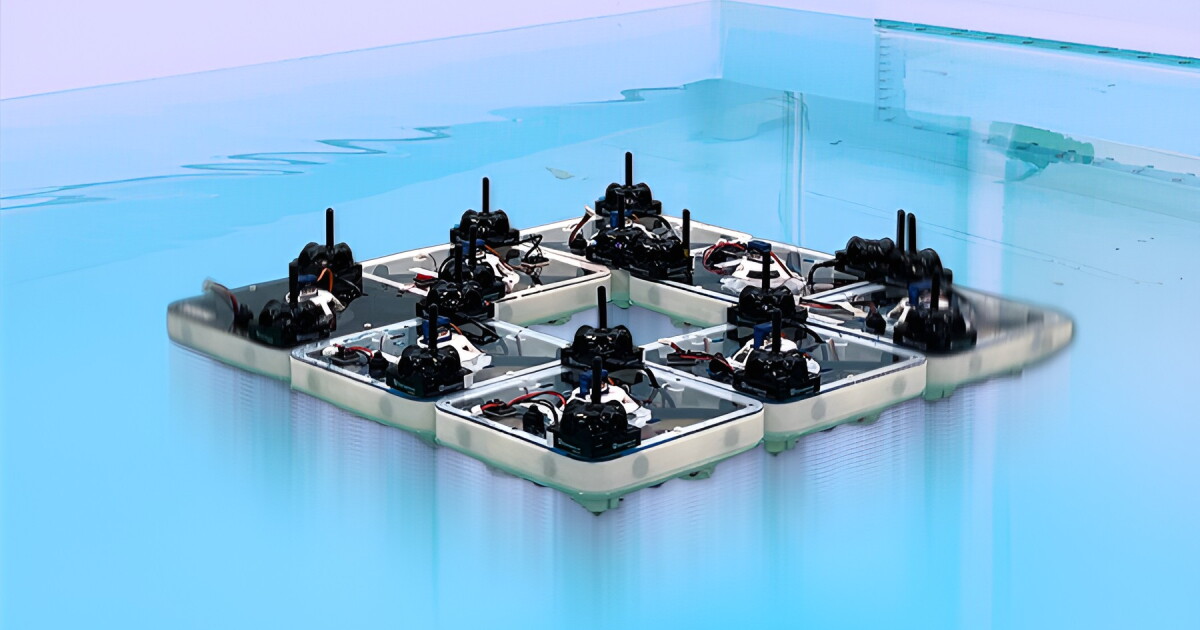
«Stiamo trasformando superfici d’acqua statiche in spazi dinamici e programmabili»: così il ricercatore Wei Wang descrive FloatForm, il sistema sviluppato da un gruppo del Massachusetts Institute of Technology. Il progetto consiste in una flotta di piastrelle robotiche galleggianti che, grazie a magneti, sensori e propulsori, possono muoversi, agganciarsi e separarsi con una guida umana ridotta. Lo studio, pubblicato ad accesso aperto su Nature Communications, presenta una tecnologia ancora in miniatura, ma pensata come modello per future strutture modulari da comporre direttamente sull’acqua.
- Ogni modulo FloatForm misura 21 per 21 centimetri ed è dotato di sensori, propulsori e agganci magnetici.
- Nelle simulazioni, una flotta di 64 robot può muoversi contemporaneamente verso la configurazione assegnata.
- Il progetto è guidato da Daniela Rus del Computer Science and Artificial Intelligence Laboratory del MIT.
- I prototipi attuali non sono adatti ad acque molto agitate.
L’obiettivo non è costruire una singola piattaforma, ma rendere riconfigurabile lo spazio acquatico attraverso numerosi moduli capaci di organizzarsi tra loro.
Wang, già al MIT e ora alla guida del Marine Robotics Lab dell’Università del Wisconsin a Madison, immagina città nelle quali lo spazio pubblico possa «espandersi, contrarsi o riconfigurarsi autonomamente in base alle necessità». Al progetto hanno lavorato anche Niklas Hagemann, Alejandro Gonzalez-Garcia e Carlo Ratti, sotto la direzione di Daniela Rus, direttrice del CSAIL e docente al MIT.
I ricercatori immaginano ponti e piattaforme su richiesta
Rus definisce il lungomare del futuro come «un’estensione programmabile della città». Secondo la ricercatrice, FloatForm può aiutare a capire come coordinare prima decine e, in prospettiva, migliaia di robot galleggianti, fino a ottenere ponti, piattaforme e altre strutture create quando servono.
Gonzalez-Garcia indica tra i possibili impieghi un ponte temporaneo per alleggerire il traffico durante un’emergenza, oltre a mercati o palchi galleggianti. Il gruppo cita inoltre scenari legati a ricerca e soccorso, assistenza medica d’emergenza, ripari, manutenzione a distanza, monitoraggio ambientale e trasporto. Si tratta di applicazioni future prospettate dai ricercatori, non di capacità già dimostrate su scala urbana.
Se il sistema fosse portato a dimensioni utilizzabili dalle persone, questo significherebbe poter adattare una porzione dello spazio pubblico senza costruire ogni volta un’infrastruttura fissa.
Per una città italiana come Venezia, esplicitamente menzionata dal gruppo tra i possibili luoghi d’impiego, l’interesse è evidente: una tecnologia modulare potrebbe in teoria sfruttare superfici d’acqua come estensione temporanea degli spazi urbani. Prima di arrivare a questo risultato, tuttavia, sarà necessario dimostrare che i moduli possano operare in condizioni reali e non soltanto in ambienti controllati.
Il coordinamento imita le zattere formate dalle formiche
L’ispirazione arriva dalla biomimetica, cioè dall’uso di comportamenti osservati in natura come modello per soluzioni tecnologiche. Il gruppo ha guardato alle formiche di fuoco, capaci di formare ponti e zattere con i propri corpi seguendo regole semplici. «Volevamo che ogni robot avesse capacità proprie, nello stesso modo in cui le colonie di formiche formano una zattera», spiega Gonzalez-Garcia.
FloatForm adotta quindi una pianificazione centrale limitata: a ciascun robot viene assegnata una posizione finale, mentre navigazione, prevenzione delle collisioni e adattamento ai moduli vicini vengono gestiti localmente. Nelle simulazioni, questo approccio permette a 64 unità di spostarsi nello stesso momento, evitando che la maggior parte della flotta debba attendere il proprio turno.
È il principio della robotica distribuita: invece di affidare ogni decisione a un unico coordinatore, una parte del controllo viene demandata alle singole macchine. In termini pratici, ciò può rendere il sistema meno dipendente da un solo punto di comando e più adatto a crescere attraverso l’aggiunta di nuovi moduli.
I magneti consentono alle unità di afferrare moduli vicini fino a 15 centimetri di distanza. Secondo Hagemann, una volta collegate le piastrelle diventano più stabili, in modo simile alla zattera di formiche, in presenza di onde o correnti. Il basso consumo richiesto per l’aggancio lascia inoltre più energia disponibile per il movimento e l’elaborazione.
Onde, agganci e navigazione frenano il passaggio di scala
Il limite principale resta nelle dimensioni: ogni piastrella occupa una superficie di 21 per 21 centimetri. Gonzalez-Garcia riconosce che imbarcazioni così piccole non possono funzionare in acque molto disturbate, perché le increspature di una vasca non riproducono le correnti di un fiume o le onde del mare.
Per una versione a misura d’uomo serviranno agganci rinforzati, eventualmente con incastri meccanici, oltre a sistemi GPS o di riconoscimento visivo. Il precedente dei “Roboats” sviluppati con l’Amsterdam Institute for Advanced Metropolitan Solutions mostra che il gruppo ha già esplorato moduli galleggianti più grandi nei canali di Amsterdam, valutandone l’impiego per trasporto, raccolta dei rifiuti e ampliamento dello spazio pubblico sull’acqua.
Usereste piattaforme robotiche riconfigurabili nei canali e nelle lagune italiane, oppure ritenete troppo complessa la loro gestione?